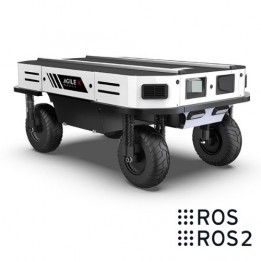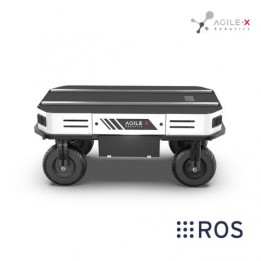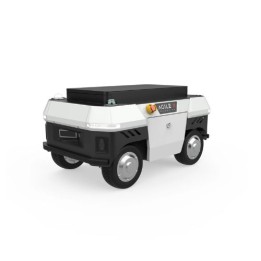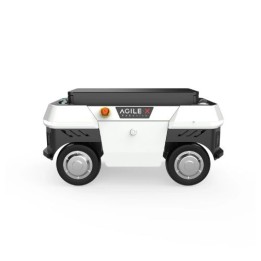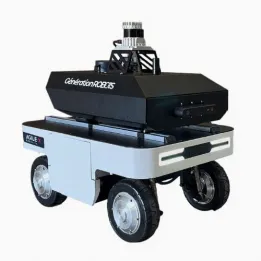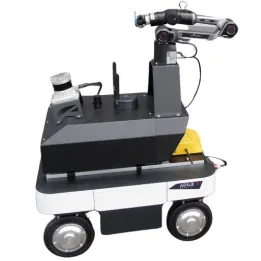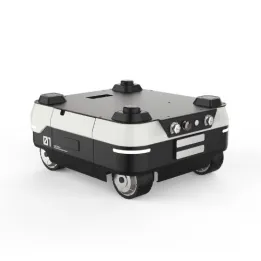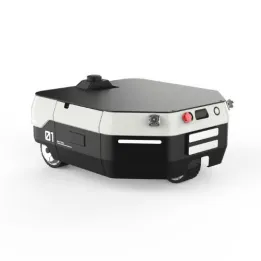
Robot mobile Ranger Mini 2.0 (UGV)

Robot mobile Ranger Mini 3.0 (UGV)

Robot mobile Ranger Mini 2.0 (UGV)
AgileX | A-000000-06123
À partir de 14 976,00 € TTC 12 480,00 € HT

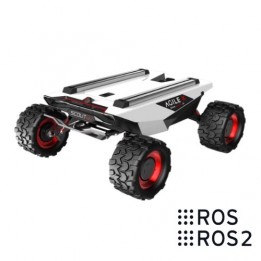
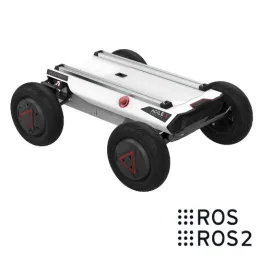
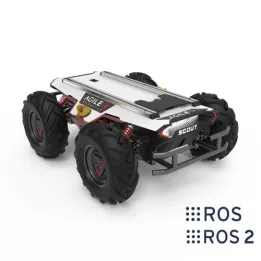
Avec son châssis omnidirectionnel Drive-by-wire, le Ranger Mini 3.0 d’AgileX est un robot mobile aux multiples modes de déplacement. ll est capable de gérer diverses missions en intérieur et en extérieur.

Certification CE
Quantité
Livraison sous 4 à 6 semaines

Créez un panier et transformez le en devis instantanément !
Modes de paiement (voir conditions)
Carte bancaire
PayPal
Mandat administratif
Virement bancaire

Une base mobile compacte et omnidirectionnelle

Points clés

  • Base mobile omnidirectionnelle à quatre roues motrices et directrices
  • Charge utile maximale : 120 kg
  • Vitesse maximale : 2 m/s, soit 7,2 km/h
  • Autonomie : jusqu’à 6 heures
  • Quatre modes de déplacement : rotation, transversal, diagonal et double Ackermann
  • Rotation à 360° sur place avec un rayon de braquage nul
  • Batterie amovible avec remplacement à chaud
  • Suspension indépendante sur les quatre roues
  • Utilisation en intérieur et en extérieur
  • Rails en aluminium à rainures en T pour l’ajout d’équipements
  • Interface CAN et ressources logicielles open source
  • Compatible avec ROS, ROS 2, Python et Gazebo
  • Indice de protection : IP54

Le Ranger Mini 3.0 dispose de quatre roues motrices et directrices contrôlées indépendamment. Cette architecture lui permet de changer de direction sans réaliser de manœuvre complexe et de se repositionner avec précision dans des espaces restreints.

Le robot propose quatre modes de déplacement :

  • Rotation sur place
  • Déplacement transversal
  • Déplacement diagonal
  • Direction à double Ackermann

Grâce à son rayon de braquage nul, la plateforme peut effectuer une rotation à 360° sur place. Cette mobilité facilite son utilisation dans les laboratoires, les ateliers, les entrepôts et les environnements industriels où l’espace de circulation est limité.

Mode de déplacements du Ranger Mini 3.0

Une charge utile allant jusqu’à 120 kg

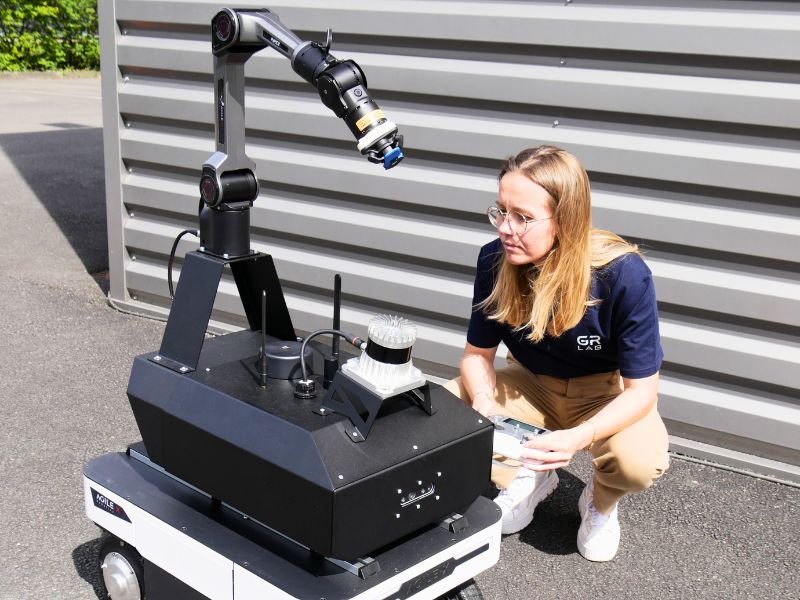
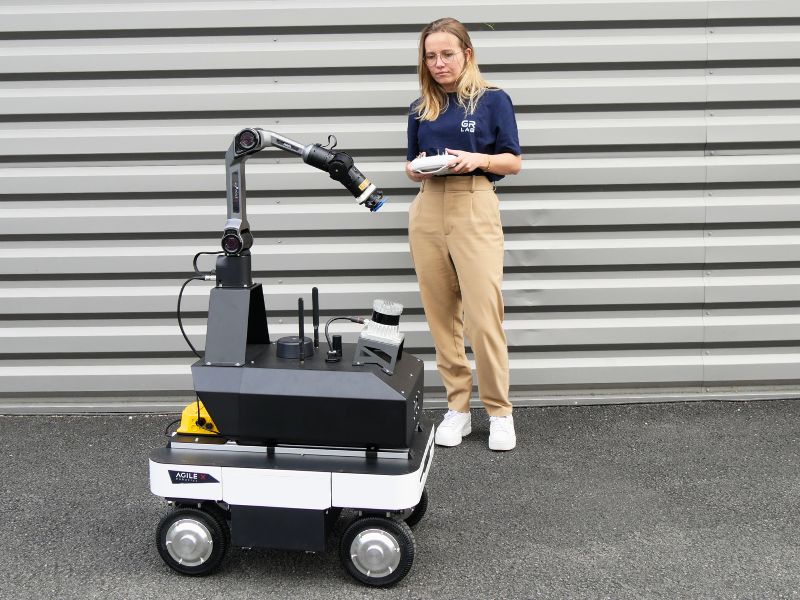
Le châssis du Ranger Mini 3.0 peut transporter une charge utile maximale de 120 kg. Il peut ainsi accueillir des capteurs, des systèmes de calcul embarqués, des équipements d’inspection, des structures mécaniques ou un bras robotique.

Des rails en aluminium à rainures en T sont intégrés au châssis afin de faciliter la fixation des différents composants. La plateforme peut ainsi être adaptée aux besoins de chaque projet sans modification importante de sa structure.

Le Ranger Mini 3.0 peut notamment servir de base pour développer :

  • Des robots mobiles autonomes
  • Des plateformes de transport et de logistique
  • Des robots mobiles manipulateurs
  • Des systèmes d’inspection et de collecte de données
  • Des prototypes robotiques pour la recherche et l’industrie

Un robot mobile pour les environnements intérieurs et extérieurs

Le Ranger Mini 3.0 combine un châssis métallique avec une suspension indépendante sur les quatre roues. Cette conception améliore la stabilité du robot et le maintien du contact avec le sol lorsqu’il se déplace sur des surfaces irrégulières.

Sa garde au sol de 105 mm et sa capacité à gravir des pentes de 15° avec charge permettent de l’utiliser sur différents types de terrains. Son indice de protection IP54 protège le châssis contre la poussière et les projections d’eau.

Le robot peut ainsi évoluer dans un laboratoire, un atelier, un entrepôt ou sur certains espaces extérieurs aménagés.

Jusqu’à 6 heures d’autonomie

Le Ranger Mini 3.0 offre une autonomie pouvant atteindre 6 heures, selon la charge transportée, la vitesse, le terrain et les conditions d’utilisation.

Sa batterie amovible prend en charge le remplacement à chaud. Elle peut être changée sans arrêter complètement le système, ce qui réduit les interruptions entre deux missions et facilite l’exploitation du robot sur de longues plages horaires.

Une architecture ouverte pour la R&D robotique

Le Ranger Mini 3.0 est une plateforme robotique ouverte destinée au développement d’applications personnalisées. La communication avec son contrôleur principal s’effectue par l’intermédiaire d’une interface CAN.

AgileX met également à disposition un SDK et différentes ressources logicielles open source. La plateforme peut être intégrée à des environnements utilisant ROS, ROS 2, Python ou le simulateur Gazebo.

Les équipes de recherche et d’ingénierie peuvent ajouter leurs propres composants, notamment :

  • Un LiDAR 2D ou 3D
  • Une caméra RGB ou RGB-D
  • Une centrale inertielle
  • Un système de positionnement GNSS
  • Un ordinateur embarqué
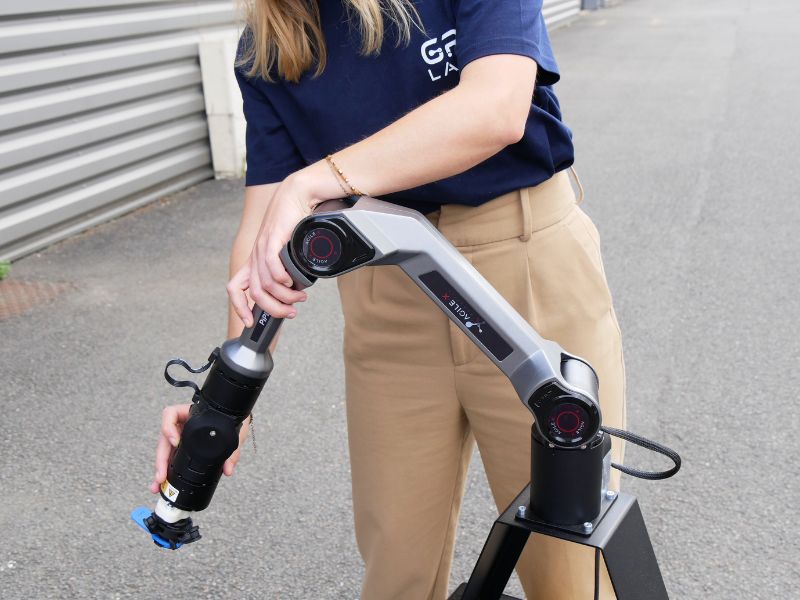
  • Un bras robotique
  • Des capteurs spécifiques à l’application

Le Ranger Mini 3.0 constitue ainsi une base pour travailler sur la navigation autonome, le SLAM, la perception, la fusion de capteurs, la planification de trajectoire ou la coordination entre mobilité et manipulation.

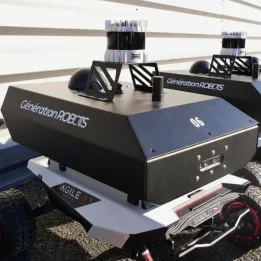
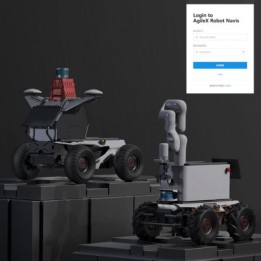
Le GR Lab peut intégrer sur le Ranger Mini 3.0 des capteurs, des systèmes de navigation autonome, des interfaces logicielles ou encore un bras robotique. Pour l’ETH Zurich, nos ingénieurs ont ainsi développé Zephyr, une plateforme sur mesure équipée d’un bras robotique, du SLAM, de l’évitement d’obstacles et d’une API HTTP.

Spécifications techniques du Ranger Mini AgileX

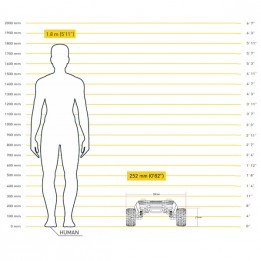
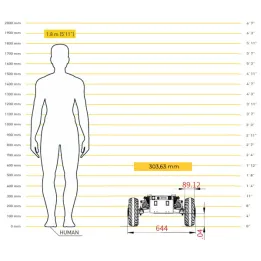
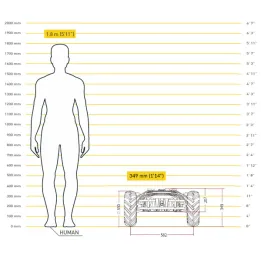
  • Dimensions : 720mm×500mm×345mm
  • Empattement : 494 mm
  • Bande de roulement : 364 mm
  • Poids : 75 kg
  • Vitesse.max : 7.2 km/h
  • Garde au sol : 105 mm
  • Angle de braquage mini. : 0mm
  • Freins électroniques
  • Charge max. en mouvement : 120 kg
  • Capacité de montée : 15° (avec charge)
  • 4 roues motrices indépendantes
  • Kilométrage max. : 35 km
  • Durée batterie max : 6h
  • Température de fonctionnement : -20~45°
  • Temps de chargement : 1,5h
  • Alimentation : 48V
  • Batterie Lithium Iron phosphate 48V24AH
  • Moteur : 4 x 100 W (direction) + 4 x 350 W (conduite)
  • Interface de communication : standard CAN
  • Type de suspension : suspension indépendante et bras oscillant
  • Indice de protection : IP54

Ressources pour le Ranger Mini AgileX 3.0

Le GR Lab, notre bureau d'études en ingénierie, peut intégrer sur le Ranger Mini 3.0 des capteurs, des systèmes de navigation autonome, des interfaces logicielles ou encore un bras robotique. Pour l’ETH Zurich, nos ingénieurs ont ainsi développé Zephyr, une plateforme sur mesure équipée d’un bras robotique, du SLAM, de l’évitement d’obstacles et d’une API HTTP.

Accessoires
Les clients ayant vu cet article ont aussi regardé