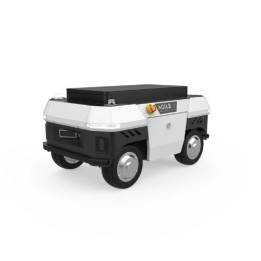
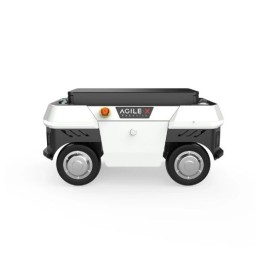
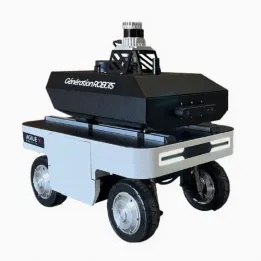
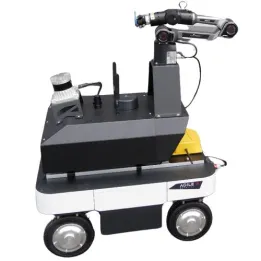
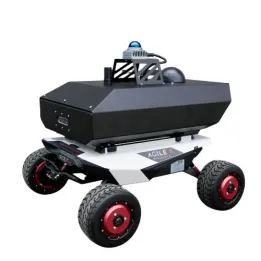
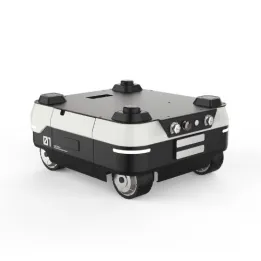
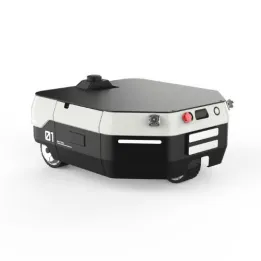
Mobiler Roboter Ranger Mini 2.0 (UGV)

Mobiler Roboter Ranger Mini 3.0 (UGV)

Mobiler Roboter Ranger Mini 2.0 (UGV)
AgileX | A-000000-06123
Von 14.976,00 € inkl. MwSt. 12.480,00 € zzgl. MwSt.

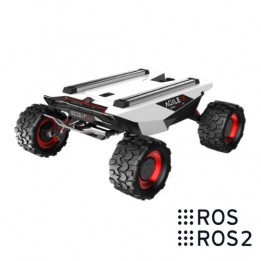
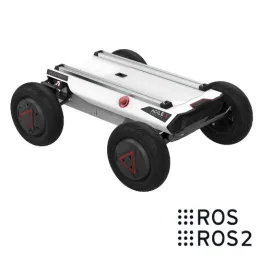
Mit seinem omnidirektionalen Drive-by-wire Chassis stellt der AgileX Ranger Mini 3.0 einen mobilen Roboter mit diversen Bewegungsmodi dar, der mit verschiedenen Missionen sowohl in Innenräumen als auch im Freien fertig wird.

Certification CE
Anzahl
Lieferung innerhalb von 4-6 Wochen

Erstellen Sie einen Warenkorb und verwandeln Sie ihn sofort in ein Angebot!
Zahlungsarten (siehe Bedingungen)
Kreditkarte
PayPal
Bestellung auf Rechnung
Überweisung

Eine kompakte omnidirektionale mobile Plattform

Die wichtigsten Merkmale

  • Omnidirektionale mobile Plattform mit vier angetriebenen und gelenkten Rädern
  • Maximale Nutzlast: 120 kg
  • Höchstgeschwindigkeit: 2 m/s beziehungsweise 7,2 km/h
  • Betriebsdauer: bis zu 6 Stunden
  • Vier Fahrmodi: Drehung, Querfahrt, Diagonalfahrt und Doppel-Ackermann-Lenkung
  • 360°-Drehung auf der Stelle mit einem Wendekreis von null
  • Herausnehmbarer Akku mit Hot-Swap-Unterstützung
  • Einzelradaufhängung an allen vier Rädern
  • Für den Innen- und Außenbereich geeignet
  • Aluminiumprofile mit T-Nuten zur Montage zusätzlicher Ausrüstung
  • CAN-Schnittstelle und Open-Source-Softwareressourcen
  • Kompatibel mit ROS, ROS 2, Python und Gazebo
  • Schutzart: IP54

Der Ranger Mini 3.0 verfügt über vier unabhängig gesteuerte Antriebs- und Lenkräder. Diese Architektur ermöglicht es ihm, die Fahrtrichtung ohne komplexe Manöver zu ändern und sich auf engem Raum präzise neu zu positionieren.

Der Roboter bietet vier Fahrmodi:

  • Drehung auf der Stelle
  • Querfahrt
  • Diagonalfahrt
  • Doppel-Ackermann-Lenkung

Dank seines Wendekreises von null kann sich die Plattform auf der Stelle um 360° drehen. Diese Mobilität erleichtert den Einsatz in Laboren, Werkstätten, Lagern und industriellen Umgebungen mit begrenztem Manövrierraum.

Mode de déplacements du Ranger Mini 3.0

Eine Nutzlast von bis zu 120 kg

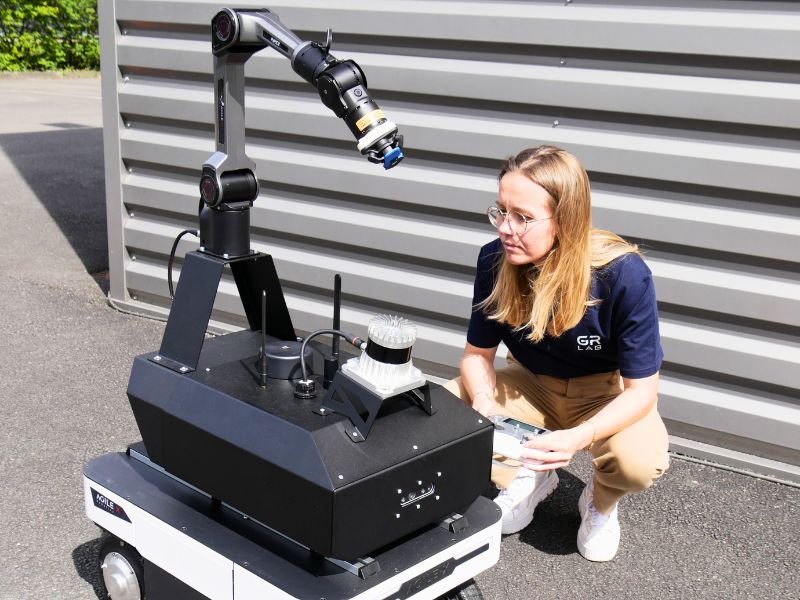
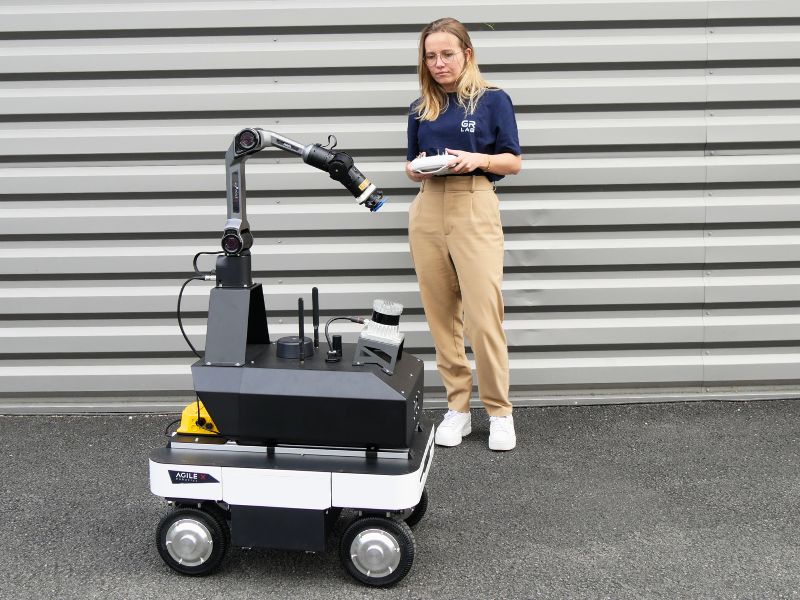
Das Fahrgestell des Ranger Mini 3.0 kann eine maximale Nutzlast von 120 kg transportieren. Es kann daher Sensoren, eingebettete Rechnersysteme, Inspektionsgeräte, mechanische Aufbauten oder einen Roboterarm aufnehmen.

In das Fahrgestell sind Aluminiumprofile mit T-Nuten integriert, die die Montage unterschiedlicher Komponenten erleichtern. Die Plattform kann damit ohne wesentliche Änderungen an ihrer Struktur an die Anforderungen des jeweiligen Projekts angepasst werden.

Der Ranger Mini 3.0 kann insbesondere als Basis für die Entwicklung folgender Systeme eingesetzt werden:

  • Autonome mobile Roboter
  • Transport- und Logistikplattformen
  • Mobile Manipulatoren
  • Inspektions- und Datenerfassungssysteme
  • Robotikprototypen für Forschung und Industrie

Ein mobiler Roboter für Innen- und Außenbereiche

Der Ranger Mini 3.0 kombiniert ein Metallfahrgestell mit einer Einzelradaufhängung an allen vier Rädern. Diese Konstruktion verbessert die Stabilität des Roboters und den Bodenkontakt beim Fahren auf unebenen Oberflächen.

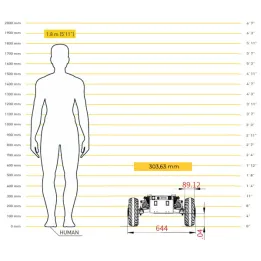
Mit einer Bodenfreiheit von 105 mm und der Fähigkeit, unter Last Steigungen von bis zu 15° zu bewältigen, eignet er sich für unterschiedliche Geländearten. Die Schutzart IP54 schützt das Fahrgestell gegen Staub und Spritzwasser.

Der Roboter kann somit in Laboren, Werkstätten, Lagern und geeigneten Außenbereichen eingesetzt werden.

Bis zu 6 Stunden Betriebsdauer

Der Ranger Mini 3.0 bietet eine Betriebsdauer von bis zu 6 Stunden, abhängig von Nutzlast, Geschwindigkeit, Gelände und Einsatzbedingungen.

Sein herausnehmbarer Akku unterstützt den Austausch im laufenden Betrieb. Der Akku kann gewechselt werden, ohne das System vollständig herunterzufahren. Dadurch werden Unterbrechungen zwischen zwei Einsätzen reduziert und längere Betriebszeiten ermöglicht.

Eine offene Architektur für Robotik-F&E

Der Ranger Mini 3.0 ist eine offene Robotikplattform für die Entwicklung individueller Anwendungen. Die Kommunikation mit der Hauptsteuerung erfolgt über eine CAN-Schnittstelle.

AgileX stellt außerdem ein SDK und verschiedene Open-Source-Softwareressourcen bereit. Die Plattform kann in Entwicklungsumgebungen mit ROS, ROS 2, Python oder dem Gazebo-Simulator integriert werden.

Forschungs- und Entwicklungsteams können eigene Komponenten hinzufügen, darunter:

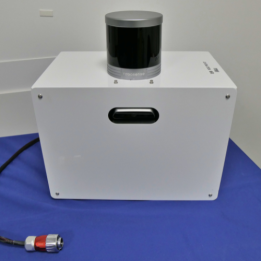
  • Einen 2D- oder 3D-LiDAR
  • Eine RGB- oder RGB-D-Kamera
  • Eine inertiale Messeinheit
  • Ein GNSS-Positionierungssystem
  • Einen eingebetteten Computer
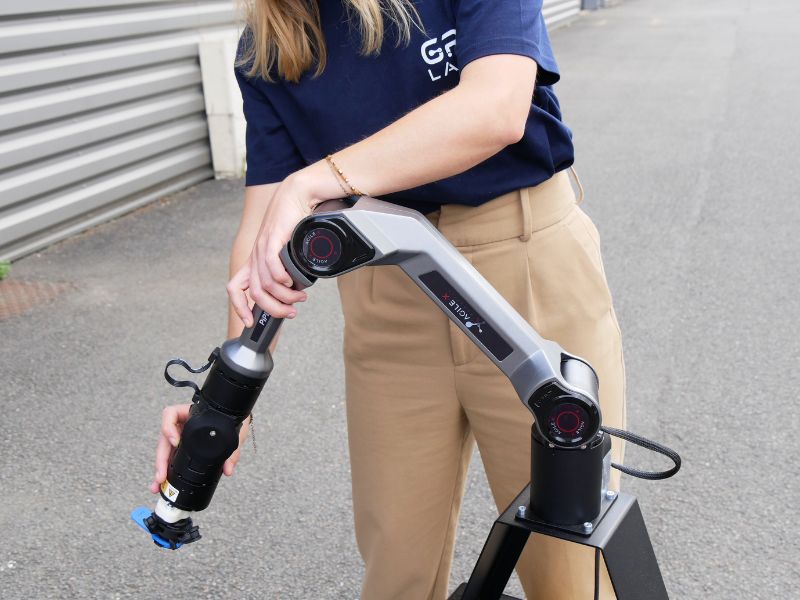
  • Einen Roboterarm
  • Anwendungsspezifische Sensoren

Der Ranger Mini 3.0 bildet damit eine geeignete Grundlage für Arbeiten in den Bereichen autonome Navigation, SLAM, Wahrnehmung, Sensorfusion, Bahnplanung sowie Koordination von Mobilität und Manipulation.

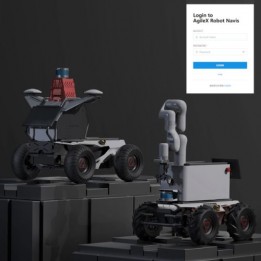
Das GR Lab, unser Ingenieurbüro für Robotik, kann Sensoren, autonome Navigationssysteme, Softwareschnittstellen oder einen Roboterarm in den Ranger Mini 3.0 integrieren. Für die ETH Zürich entwickelten unsere Ingenieure Zephyr, eine kundenspezifische Plattform mit Roboterarm, SLAM, Hindernisvermeidung und HTTP-API.

Zubehör
Andere Kunden kauften auch